Cтавропольские ученые научили беспилотники «чувствовать» дорогу, когда «глаза» подводят
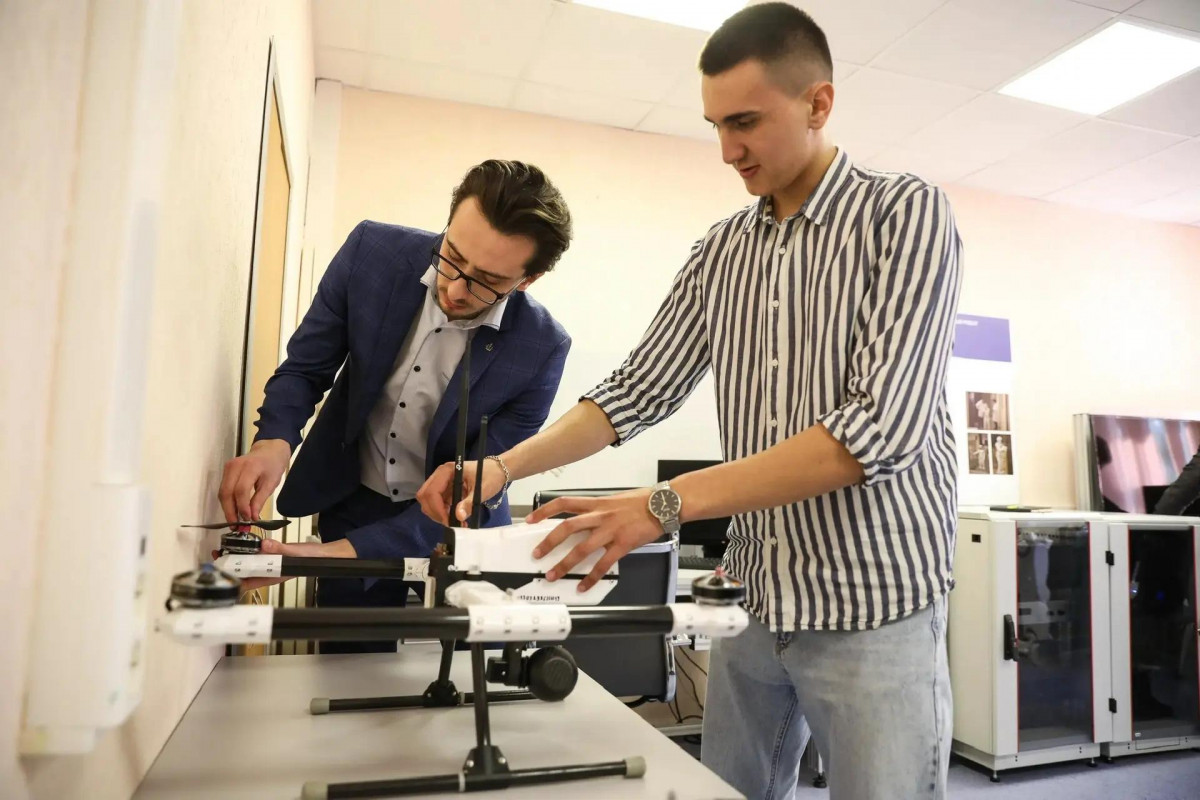
В Северо-Кавказском федеральном университете (СКФУ) разработали и запатентовали способ адаптивной компенсации движения бортовых сенсоров транспортного средства. Решение позволяет беспилотному автомобилю сохранять точную картину дорожной поверхности даже в условиях бездорожья.
Проблема, которую решают учёные опорного вуза макрорегиона, знакома каждому, кто хоть раз ехал по неровной трассе: на ухабах колебания кузова смешиваются с реальным рельефом дороги.
— При подобном движении автомобиля бортовому компьютеру сложно отличить реальную яму на дороге от колебаний кузова, возникающих при проезде неровностей. Наш алгоритм математически «высчитывает» тряску, крен и тангаж кузова из данных сенсоров, оставляя чистую картину дорожной поверхности. Это критически важно для построения точного 3D-профиля дороги и безопасного управления, — рассказала ведущий научный сотрудник департамента науки СКФУ, доцент кафедры математического моделирования факультета математики и компьютерных наук имени профессора Н. И. Червякова, кандидат технических наук Диана Калита.
Ключевое отличие от зарубежных аналогов — так называемое «динамическое доверие». Разработчики связали физическую модель подвески с метриками уверенности нейросетей.
— Если компьютерное зрение «видит», что изображение стало нечётким, или семантическая сегментация дороги начинает давать сбои, фильтр Калмана автоматически снижает вес оптических данных и переключается на инерциальные датчики. Машина начинает «чувствовать» дорогу физически, пока «глаза» не очистятся. Кроме того, наш алгоритм хранит и учитывает параметры движения в предыдущие моменты времени. Это позволяет математически строго «возвращать» данные камеры в нужную временную точку внутри одного цикла вычислений, без внешней буферизации. Система работает быстрее и точнее, — отметила Диана Калита.
Аналоги устройства существуют, то в них имеется ряд недостатков. Как отмечают исследователи, в известных зарубежных патентах сглаживающий фильтр настроен статично, что становится проблемой в плохих погодных условиях.
Патент СКФУ стал связующим звеном между двумя крупными грантами Российского научного фонда. В рамках завершённого проекта под руководством ведущнго научного сотрудника департамента науки СКФУ, доцента кафедры математического моделирования факультета математики и компьютерных наук имени профессора Н. И. Червякова, кандидата технических наук Дианы Калита «Высокоскоростная и экономичная вероятностная фильтрация видеоданных беспилотного транспорта» были заложены математические основы быстрой обработки видеопотока. Сейчас в университете исполняется новый грант РНФ «Разработка энергоэффективных краевых нейро-гибридных архитектур для систем беспилотного транспорта», и запатентованный алгоритм ложится в его концепцию: он объединяет тяжёлые нейросетевые вычисления с лёгкими физическими моделями прямо «на борту», не перегружая процессор и экономя энергию.
— Этот патент — важный результат между двумя крупными проектами РНФ, которые мы ведём в университете. Он логически продолжает нашу работу, но уже с фокусом на «железо» и сенсоры, порзволяя объединять тяжёлые нейросетевые вычисления — семантическую сегментацию — с лёгкими физическими моделями прямо «на борту», не перегружая процессор и экономя энергию, — подчеркнула Диана Калита.
На практике решение в первую очередь адресовано разработчикам систем автономного вождения, адаптивного круиз-контроля и активной безопасности (ADAS).